
Engineering & Designentscheidungen
Personalisierte Ergonomie, flache Carbon-Struktur, gekaufte Shifter wo DIY unterlegen war — und ehrliche Grenzen dessen, was der veröffentlichte Prototyp belegt.
Warum der Bau
Ich wollte ein Formula-Style-Lenkrad mit Griffen für meine Hände und Controls in Daumenreichweite, ohne den Grip mitten im Rennen zu wechseln. Kommerzielle Optionen waren teuer; selbst zu bauen war der Punkt.
Das Projekt verbindet Mechanik-Design, Materialwahl, vereinfachte Struktur-Simulation, 3D-Scan, CNC-Fertigung, Elektronik, Embedded-Firmware und Praxistests. Manche Teile waren Eigenentwicklungen; andere wurden gekauft, wenn das bessere Ergebnisse brachte.
Zentrale Entscheidungen
Verdichtet aus der vollständigen GitHub-Engineering-Fallstudie.
Personalisierte Ergonomie
Tonabdrücke der Hände → iPhone-3D-Scan → CAD-Cleanup → iterative 3D-Drucke und Reach-Tests. Passform für meine Hände, kein generischer Kaufgriff.
Flache CNC-Carbonplatte
Stahl, Aluminium und Carbon wurden verglichen. Eine flache CNC-geschnittene Carbonplatte begrenzte die rotierende Masse für Force Feedback und blieb als 2D-Schnitt erschwinglich — ohne selbst zu laminieren.
Shifter: drucken, dann kaufen
Zuerst eigene gedruckte Magnet-Paddles. Spätere Revisionen integrierten Fanatec-Shifter, nachdem Haptik gegen CNC-Kosten und Komplexität abgewogen wurde.
Elektronik als Prototyp
Zwei Arduino-Controller, USB-Hub, Switches/Encoder, wiederverwendeter LED-Strip und unterstütztes Display. Längerer Einsatz zeigte vibrationsbedingte Verbindungs-Schwachstellen — Motiv für eine künftige integrierte PCB, die in der veröffentlichten Version noch nicht existiert.
Software-Wiederverwendung
Arduino-Firmware für Wheel und Display; SimHub-Templates und -Interfaces statt eines eigenen Telemetrie-Stacks.
Zur 20-Nm-Angabe
Frühes Design ging von einem späteren Direct-Drive-Upgrade aus; die Platte wurde in einem vereinfachten Fusion-360-Modell mit etwa 20 Nm am zentralen Mount bewertet. Das war ein vorläufiger Feasibility-Check — keine validierten Laminatdaten, keine vollständige Griffgeometrie und keine physikalischen Last- oder Dauerfestigkeitsprüfungen. Zwanzig Newtonmeter sind Simulations-/Designziel, kein garantiertes sicheres Drehmomentlimit. Das Lenkrad wurde später mit einer Direct-Drive-Wheelbase in etwa der 10-Nm-Klasse genutzt.
V1 und V2 kurz
Frühere Previews zeigen V1 mit gedruckten Shift-Paddles und V2 mit integrierter Fanatec-Shifter-Hardware. Fotos stammen aus verschiedenen Entwicklungsphasen; Farbwechsel allein belegen keine Chronologie.
Falls die Entwicklung weitergeht
- Custom-PCB für weniger Stecker und bessere Vibrationsfestigkeit
- Bessere Druckbarkeit, Griff-Finish und Bauteilintegration
- Mögliche Silikon-Overlays und hochwertigere Buttons
- VR-orientierte Revision: robuste Inputs betonen; Display und Shift Lights wahrscheinlich weglassen
- Genaues Parts-/Revision-Mapping, Bill of Materials und Montageanleitung
Mit den Dateien experimentieren
Voraussetzungen und harte Grenzen für alle, die das Repo klonen.
- FDM-3D-Drucker oder Druckservice
- Geeignete Bearbeitung oder Zuschnitt der Carbon-Komponenten
- Grundkenntnisse Elektronik und Löten
- Kompatible Microcontroller, Buttons, Encoder, Display und Firmware
- Kompatible Wheelbase-Aufnahme und Hardware
- Zeit für Anpassung, Troubleshooting und mechanische/elektrische Prüfung
- Kein Plug-and-Play — keine komplette Montageanleitung und kein verifiziertes Mapping von Revision zu Datei.
- Teile können manuelle Anpassung brauchen; Firmware ist nicht umfassend für Builds von Dritten getestet.
- Manche veröffentlichten Dateien stammen aus unterschiedlichen Entwicklungsphasen.
- Die geplante integrierte PCB ist für das veröffentlichte Design nicht entwickelt.
Prototyp-Galerie
Kuratierte Entwicklungsfotos. Vollständige Galerie und stille Demo-Clips liegen auf GitHub.
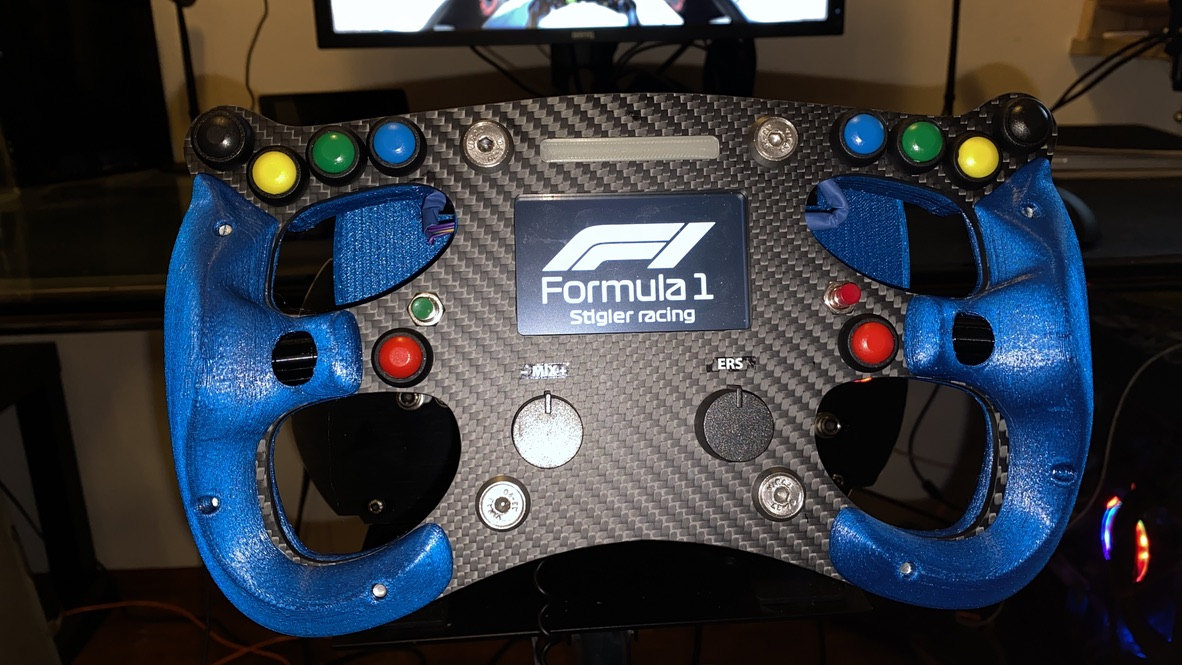
Zusammengebauter Prototyp mit Carbon-Frontplatte und blauen Griffen. 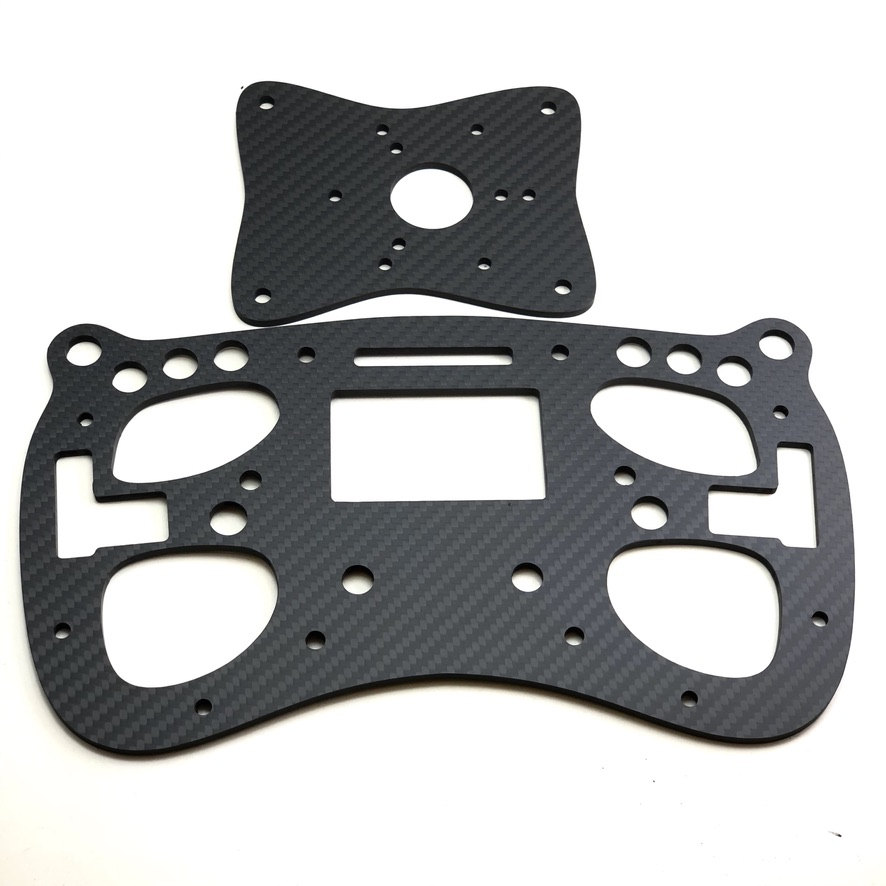
CNC-gefräste Carbonplatten. 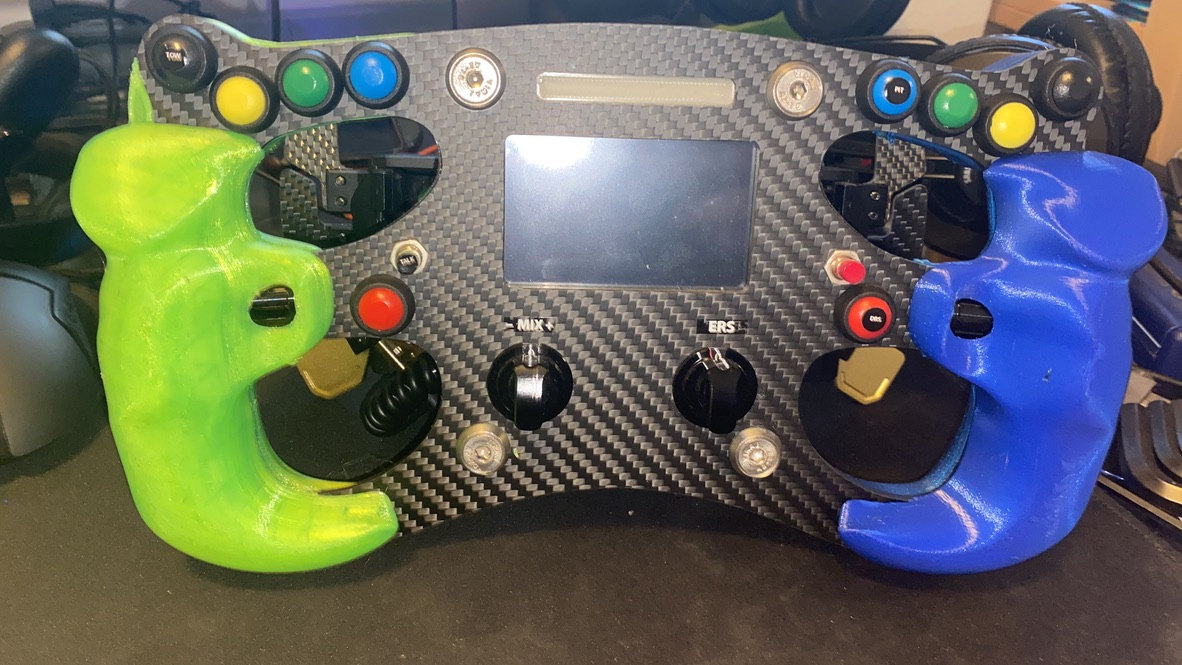
Gedruckte Griffvarianten zur Bewertung von Komfort und Reach. 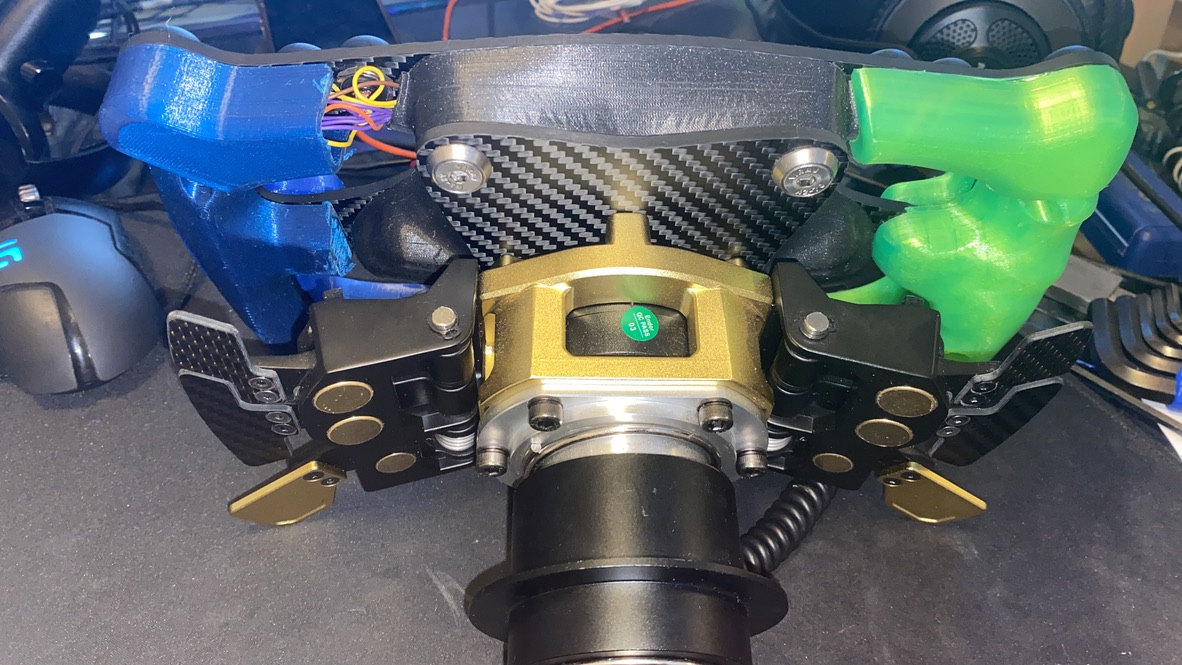
Rückansicht mit gekauften Fanatec-Shiftern. 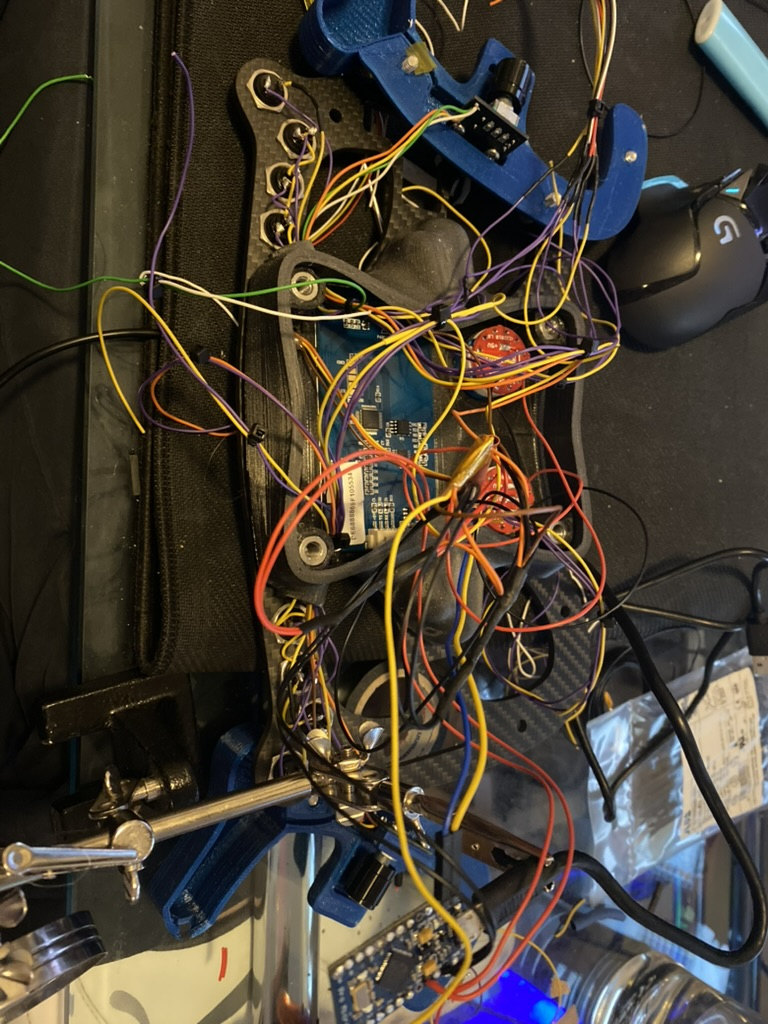
Offener Elektronik-Prototyp — Vibration zeigte später Schwachstellen. 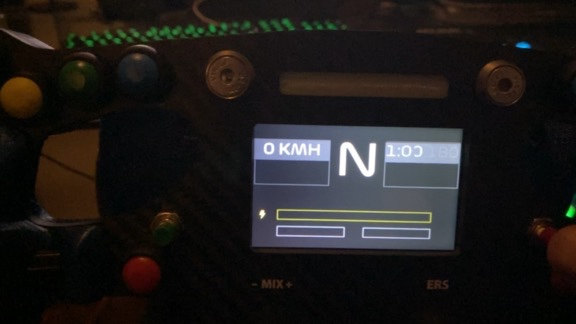
Touchscreen SimHub-Telemetrie-Dashboard.
Tiefer einsteigen
Diese Seite fasst Entscheidungen für Builder und Suche zusammen. Die vollständige Fallstudie, Kosten und weitere Bilder liegen auf GitHub.
Repository öffnenVollständige Engineering-FallstudiePrototyp-VideoZur Übersicht